プラントを起動中…

Industrial Training Models

鉱山プラントを、
実験台の上に。

本当に動く教育用模型です。実機の機構、センサ、HMI、自動制御で、破砕・搬送・粉砕・浮遊選鉱を行います。大学、工業系の専門学校、研修センター向けに設計しています。

4機種を開発中
24 VSELV安全電圧
ModbusPLC接続対応
スクロール
鉱石から精鉱まで

選鉱プラントの工程を、モジュールごとに

各模型が鉱物処理の実際の工程を再現しています。すべてを組み合わせると、粒度の縮小、単体分離、選別までの一連のラインになります。工程をクリックすると、その模型に移動します。

ROM · minaMineral 01 · JC-01Chancado mandíbula de 4 barrasroca 22 mm → 5–15 mm 02 · CV-01Correas pesómetro + PI60 kg/h · 14° 03 · BM-01Molienda cascada + catarata80 rpm · 69 % Nc 04 · FL-01Flotación 4 celdas · aire realnivel PI · trazador Concentradorebalse Colas → MP-01espesador · próximamente
鉱石・固体パルプ・水開発中
01
一次破砕 · JC-01

ジョークラッシャ

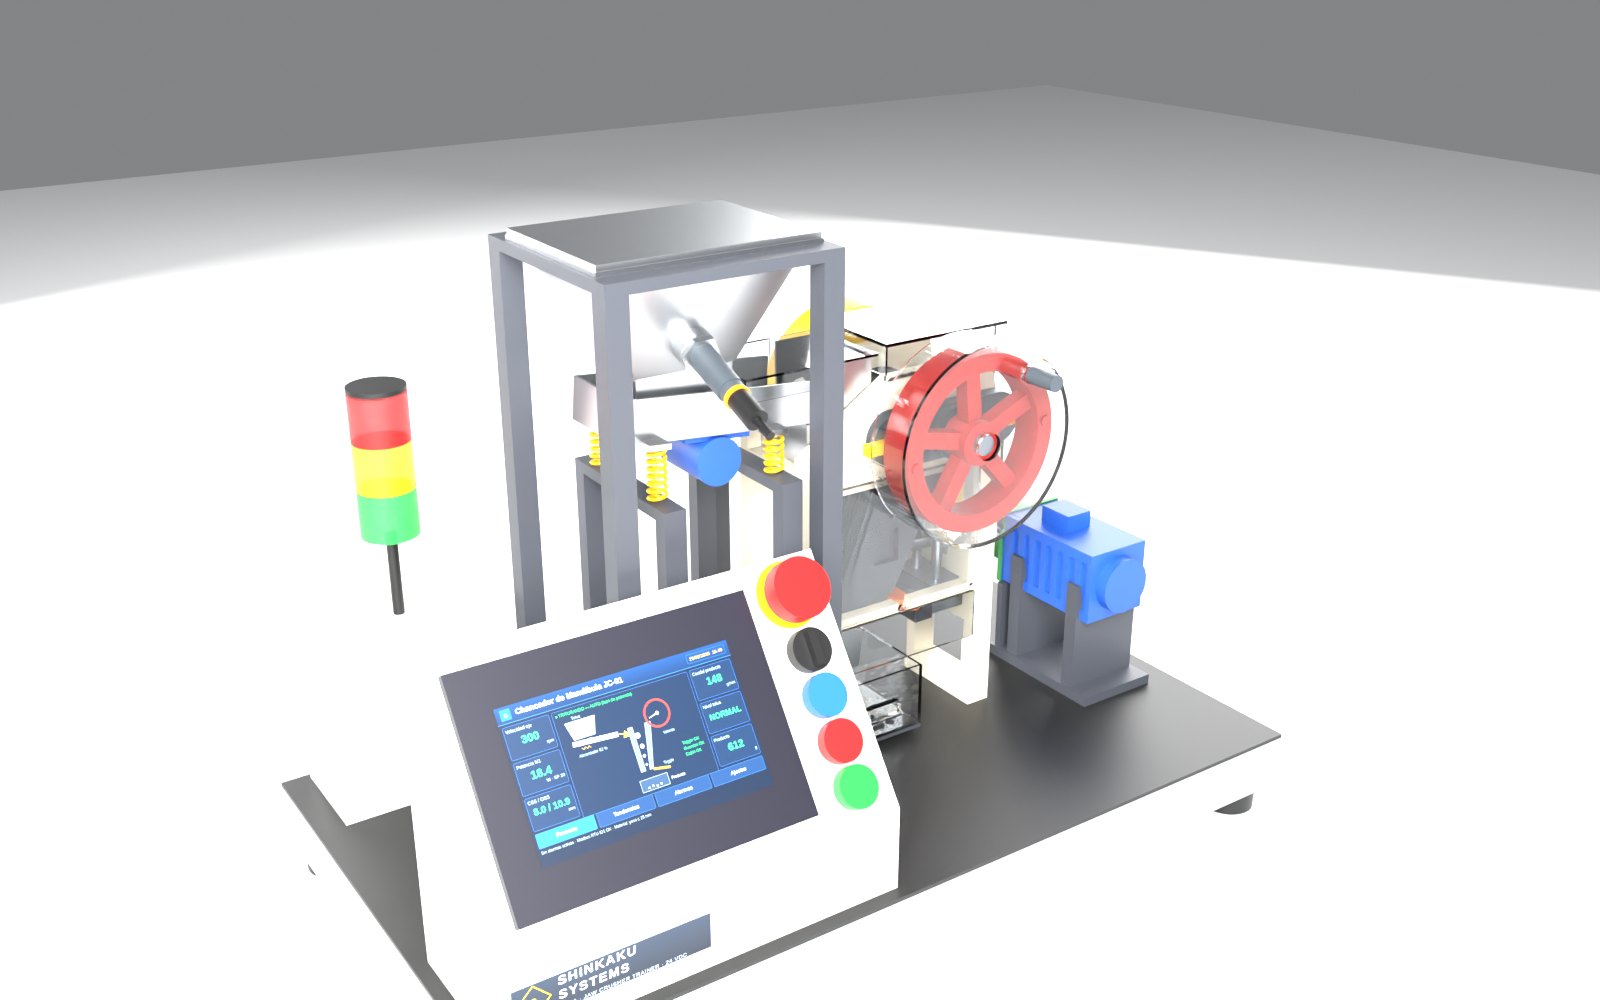
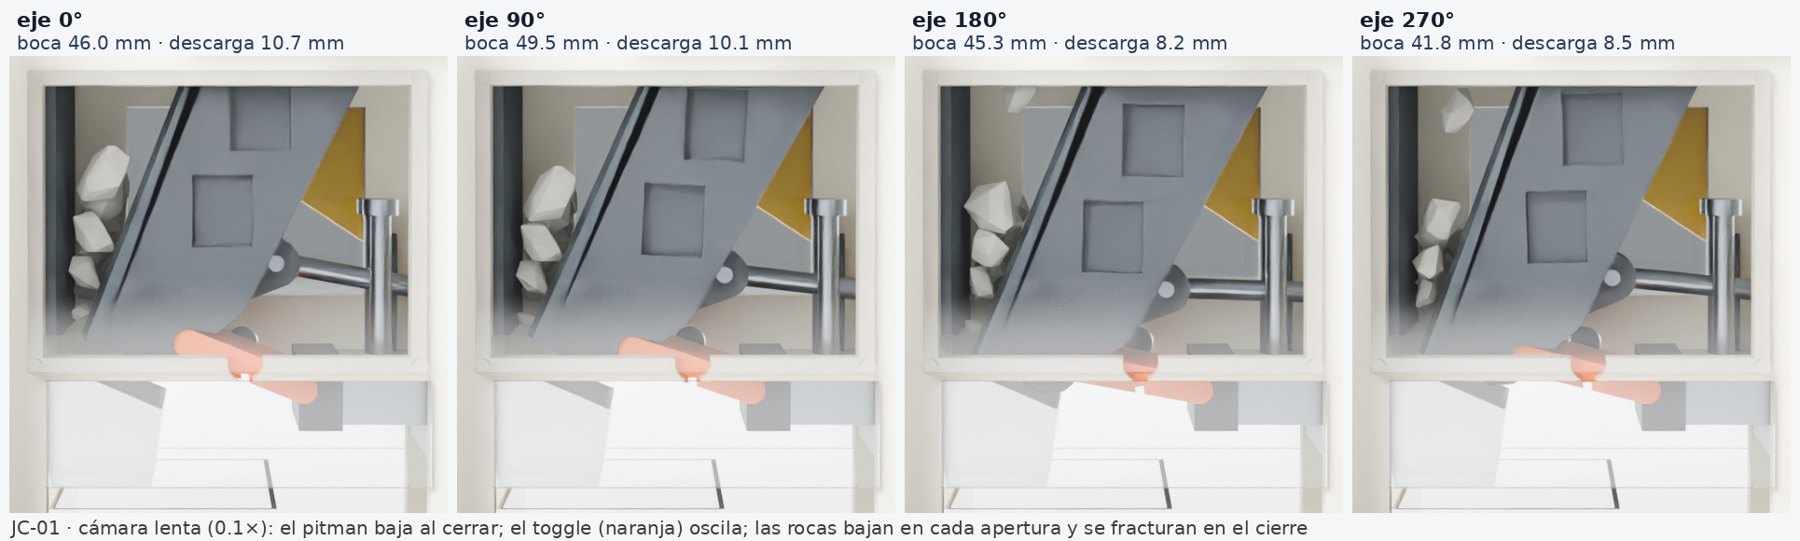
本物の4節リンク機構(偏心軸+ピットマン+トグル)で実際に岩石を破砕します。シミュレーションはCADとまったく同じ運動学を使っています。

設計承認済み · 試作機を製作中
3Dビューア · JC-01
ドラッグ · ズーム · ポイントをタップ

操作

リアルタイム値

—

仕様

24 V DC モータ · 100 W偏心量 e = 5 mmCSS 5–15 mmヒューズトグル 2.2 kNフライホイール Ø130ロードセル7インチHMI + ESP32

実際のプロセス

一次クラッシャは鉱山から来る鉱石(最大1〜1.5 m)を約150〜250 mmまで小さくします。可動ジョーが固定ジョーに近づいたり離れたりし、岩石は圧縮で割れ、開口部を通れる大きさになると重力で落ちていきます。

模型で再現できること

  • 4節リンクによる可動ジョーの実際の楕円運動。
  • 制御された振動トレイによるチョークフィード。
  • CSSの調整と製品粒度への影響。
  • 機械的ヒューズ(トグル)と安全停止。

学べること

  • 破砕比と粒度分布曲線。
  • 動力と供給量の関係:フィーダの制御ループ。
  • インターロック、順次起動、アラーム。
  • ロードセルによる物質収支。
02
搬送 · CV-01

ベルトコンベヤシステム

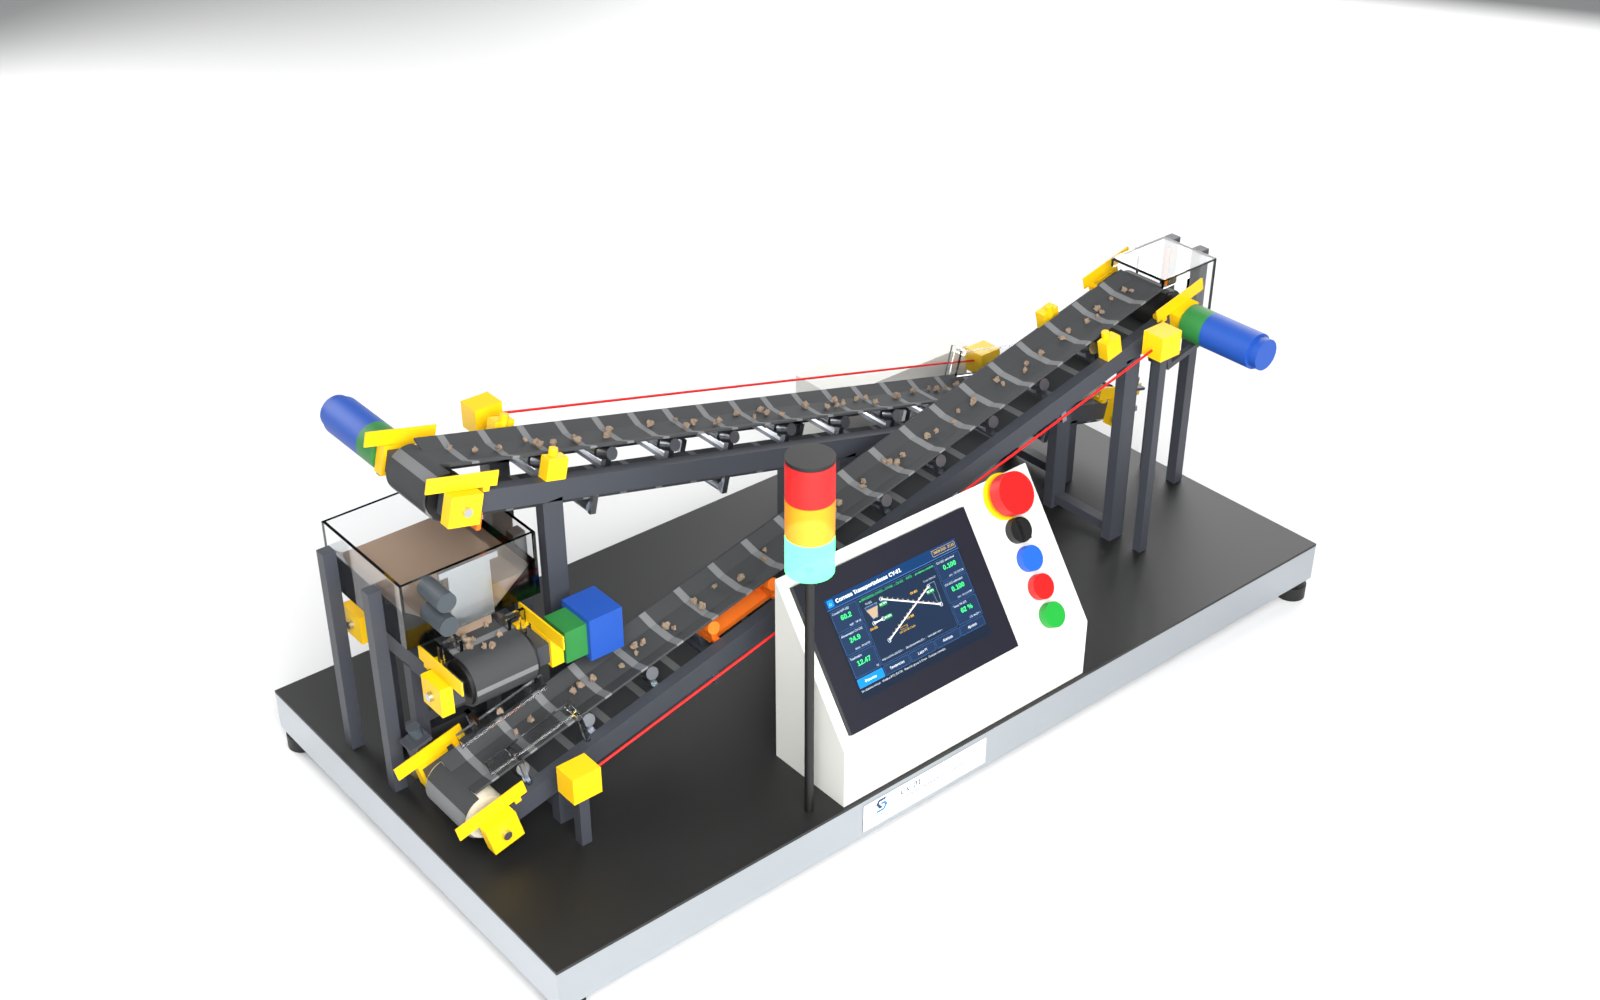
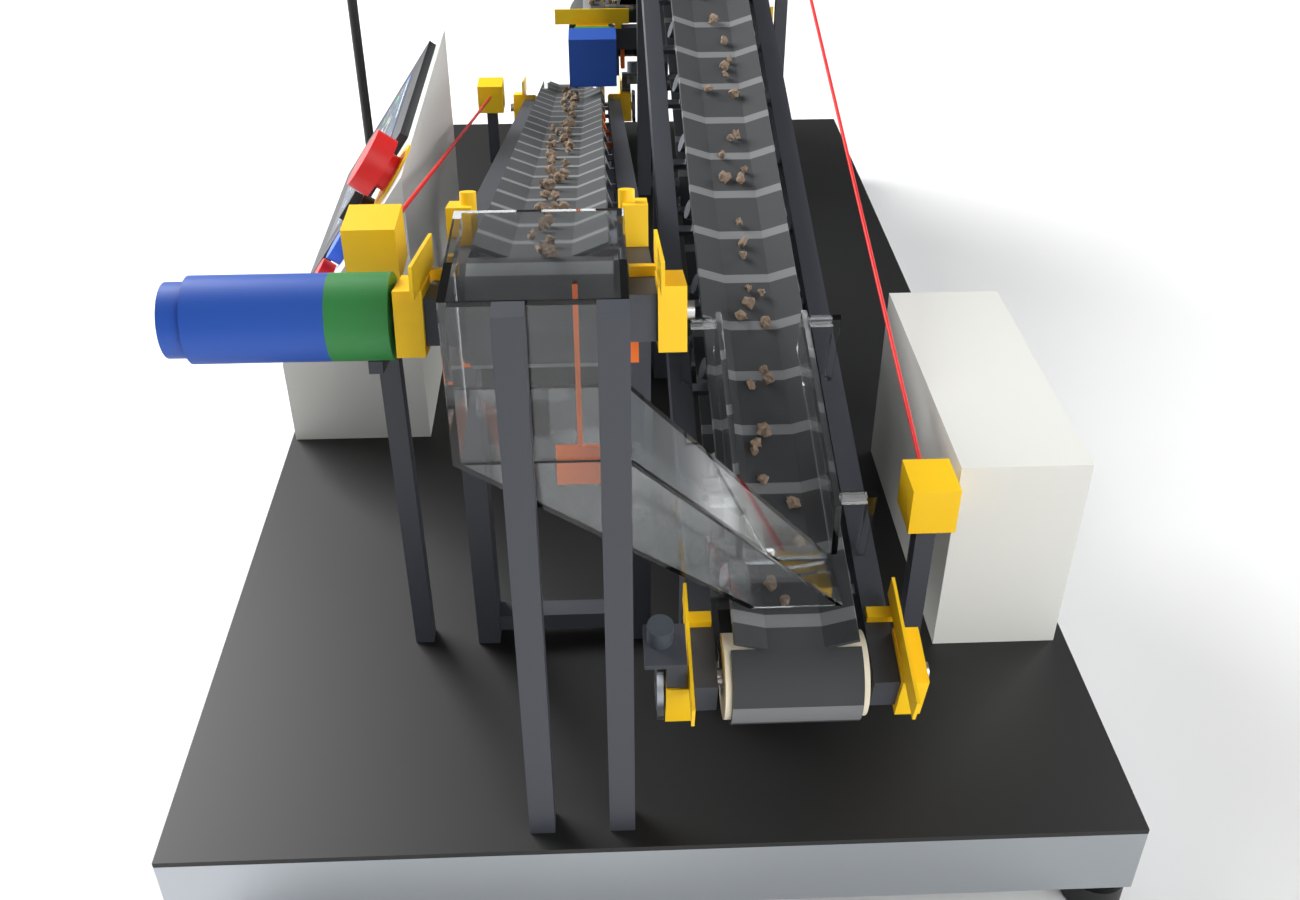
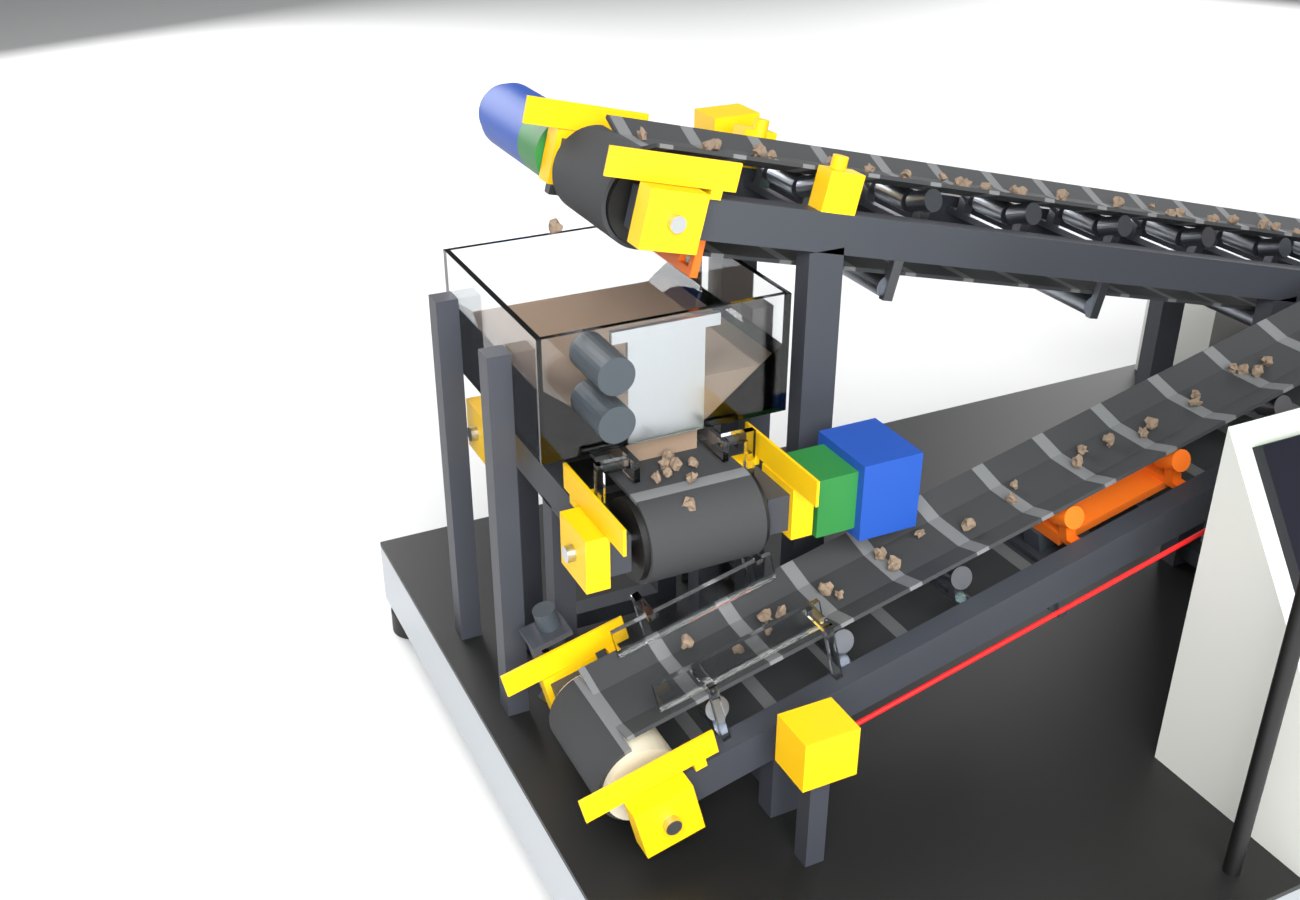
本物の砂利を使う3本のベルトの閉回路です。フィーダがホッパから定量供給し、メインベルトがインラインで計量し、シュートがリターンベルトへ乗り継ぎます。プルコードを引くと全体が止まる様子を確認できます。

設計レビュー中
3Dビューア · CV-01
ドラッグ · ズーム · ポイントをタップ

操作

リアルタイム値

—

仕様

60 mmベルト×3 · トラフ角20°傾斜14° · 0.1 m/sベルトスケール WT-102流量PIループシュート角39°プルコード · ゼロスピード7インチHMI + ESP32

実際のプロセス

ベルトコンベヤはプラントの各工程をつなぎ、破砕した鉱石をストックパイルやミルへ運びます。流量はベルトスケールで測り、フィーダの速度で制御します。コンベヤは下流側から順に起動し、全長にわたって保護装置を備えています。

模型で再現できること

  • 閉回路:材料はホッパに戻るので、なくなりません。
  • 起動予告、カスケードインターロック、順次停止。
  • 実際の搬送むだ時間を持つベルトスケール。
  • プルコード、ゼロスピード、蛇行、シュート詰まり。

学べること

  • むだ時間を含む流量ループ:PIチューニング。
  • ベルトスケールの校正、風袋引き、積算計。
  • 設備間のシーケンスとインターロック。
  • コンベヤの計算:搬送能力、所要動力、ベルト張力。
03
粉砕 · BM-01

ボールミル

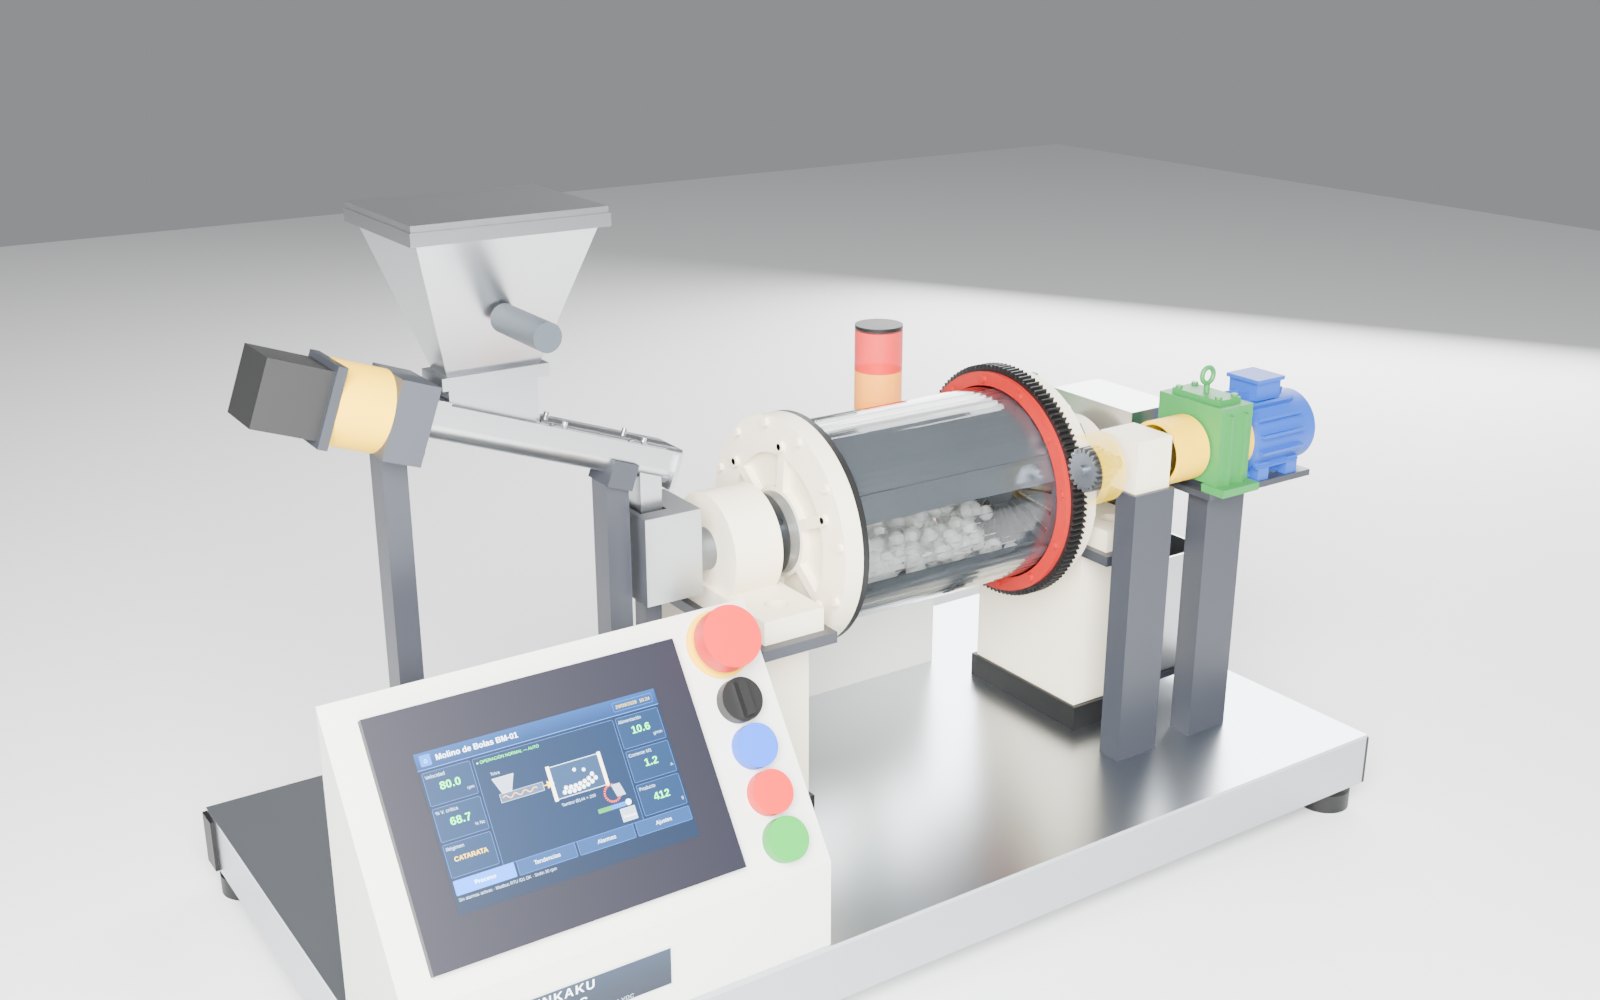
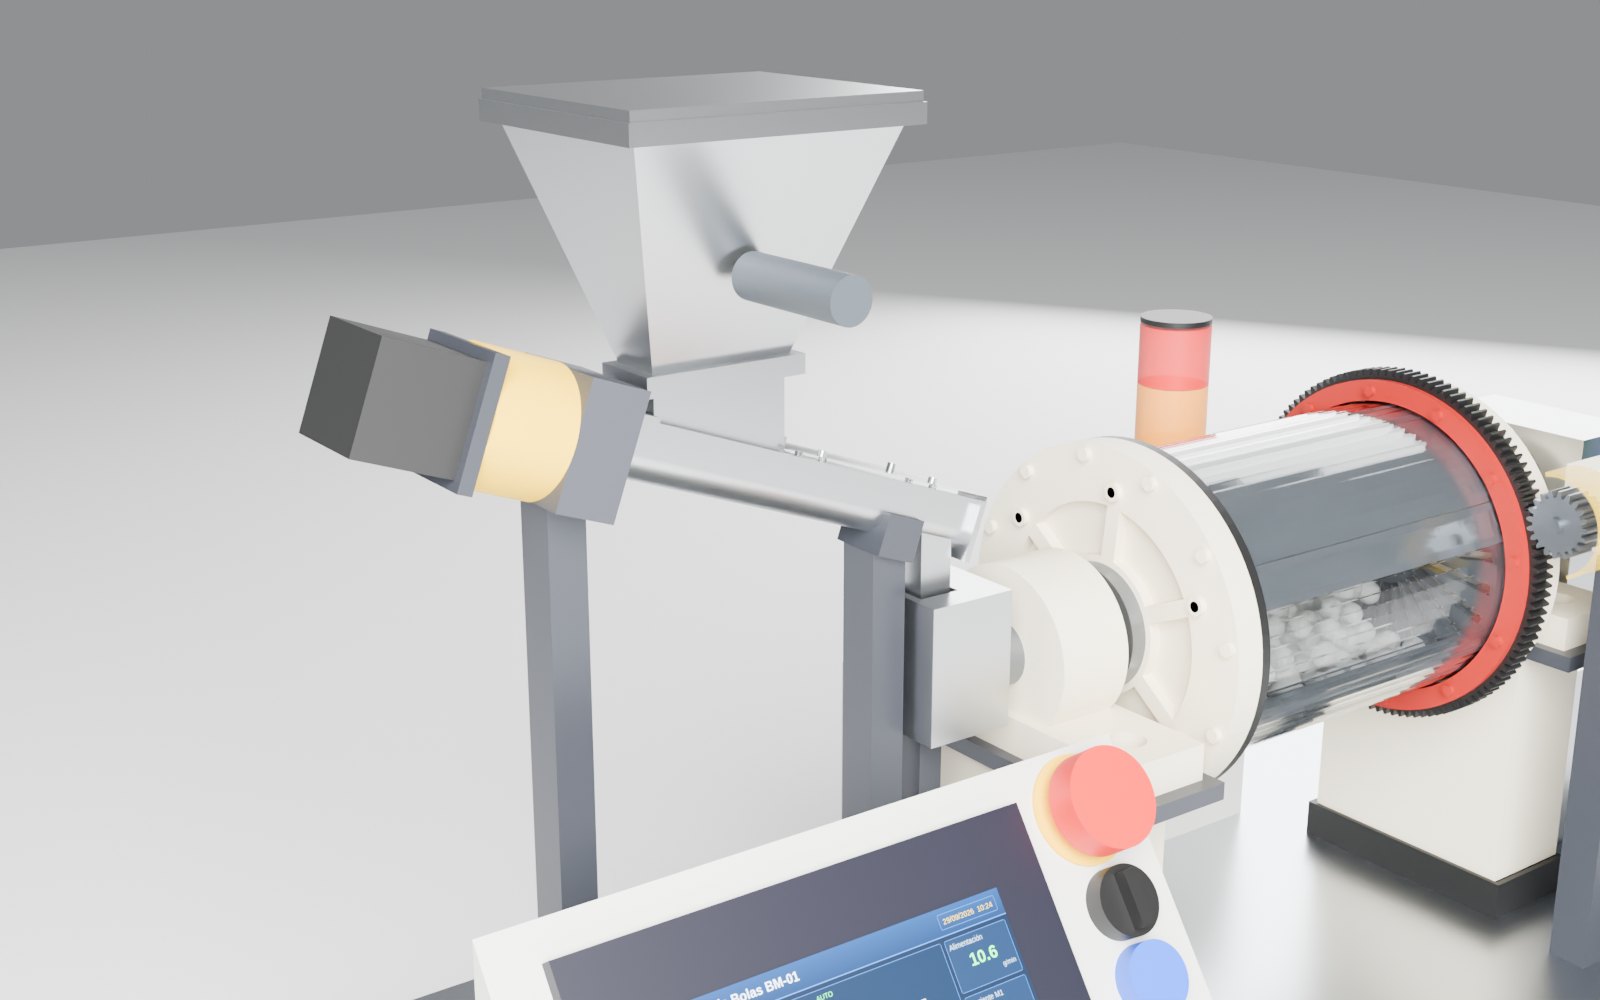
650個のボールが入った透明ドラム、本物のギヤとピニオン、スクリューフィーダを備えます。回転数を変えると、装入物がカスケード、カタラクト、遠心運動へと変わる様子が見られます。

設計確定 · 試作機を製作中
3Dビューア · BM-01
ドラッグ · ズーム · ポイントをタップ

操作

リアルタイム値

—

仕様

PMMAドラム Ø150 × 200POMボール Ø12 × 650個Nc = 116 rpmギヤ z120 · ピニオン z20 m1.5総減速比 30:1スクリュー 1.8–28 g/min7インチHMI + ESP32

実際のプロセス

ボールミルは破砕品を約0.2 mm以下まで粉砕し、有用鉱物の粒子を単体分離します。鋼球はドラムの壁に沿って持ち上がり、装入物の上に落ちます。衝撃と摩砕による粉砕です。

模型で再現できること

  • 臨界速度に対する割合(Nc = 42.3/√D)による装入物の運動状態。
  • 本物の駆動系:モータ → 減速機 → ピニオン → ギヤ。
  • スクリューによる連続定量供給とグレートからの排出。
  • 起動予告警報、ランプ制御、インターロック付きガード。

学べること

  • 臨界速度と離脱点:cos ψ = ω²r/g。
  • 歯車の設計計算と粉砕動力。
  • インバータ・ドライバとHMIによる速度制御。
  • 滞留時間と物質収支。
04
浮遊選鉱 · FL-01

浮選セルバンク

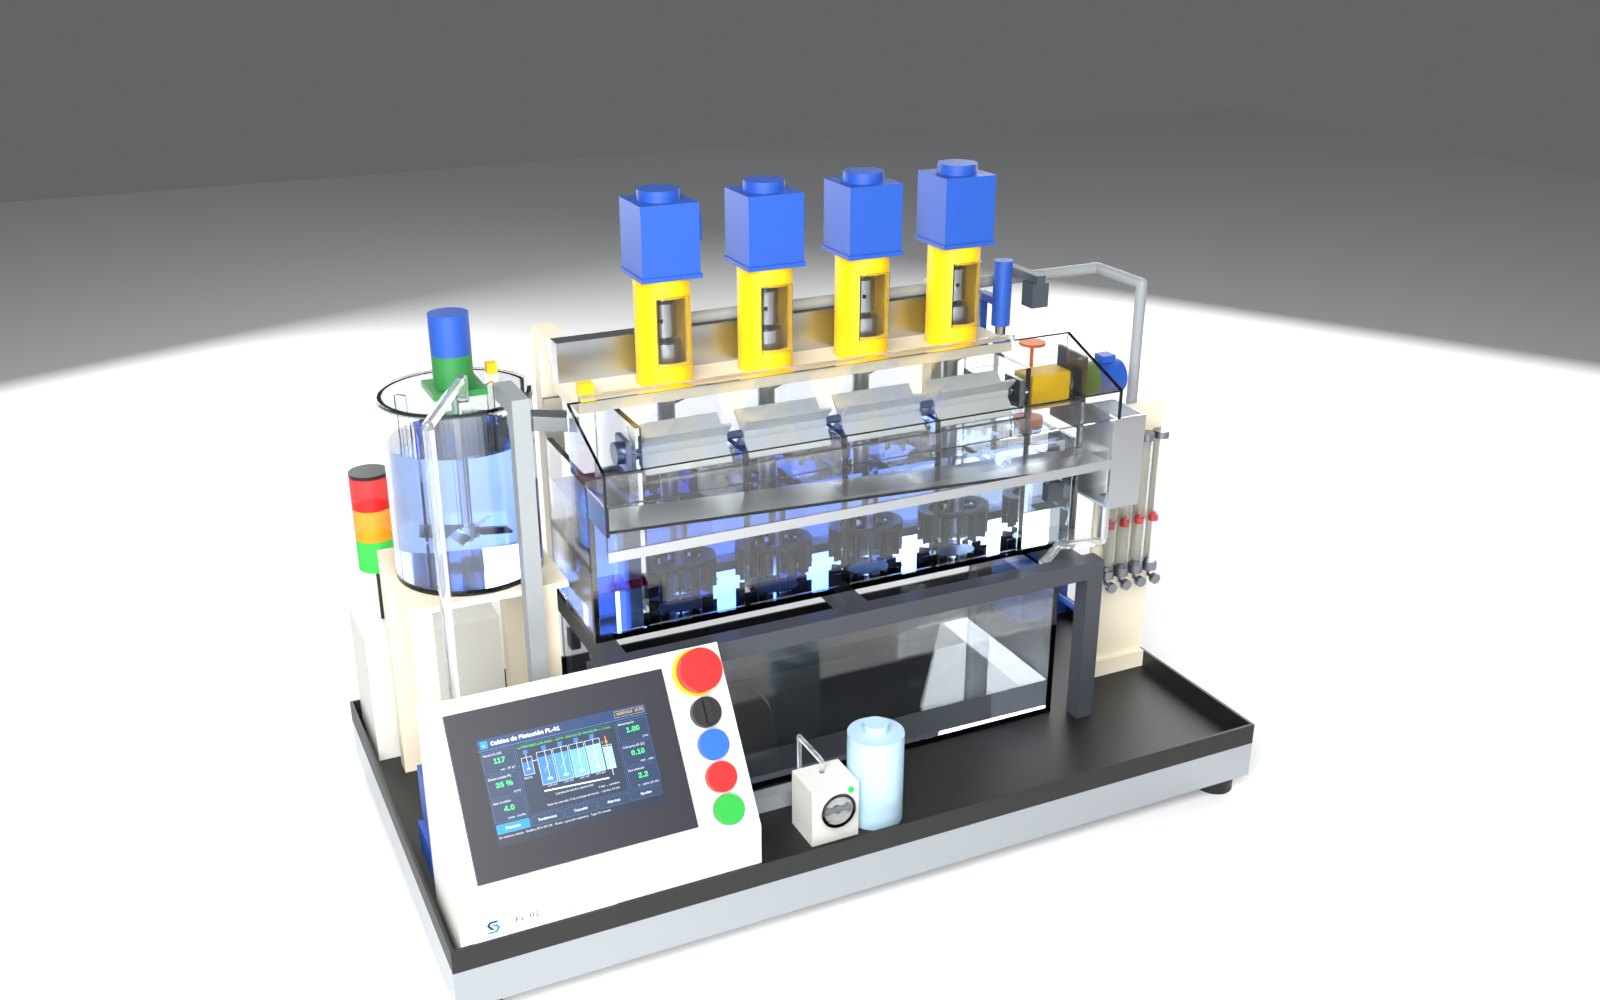
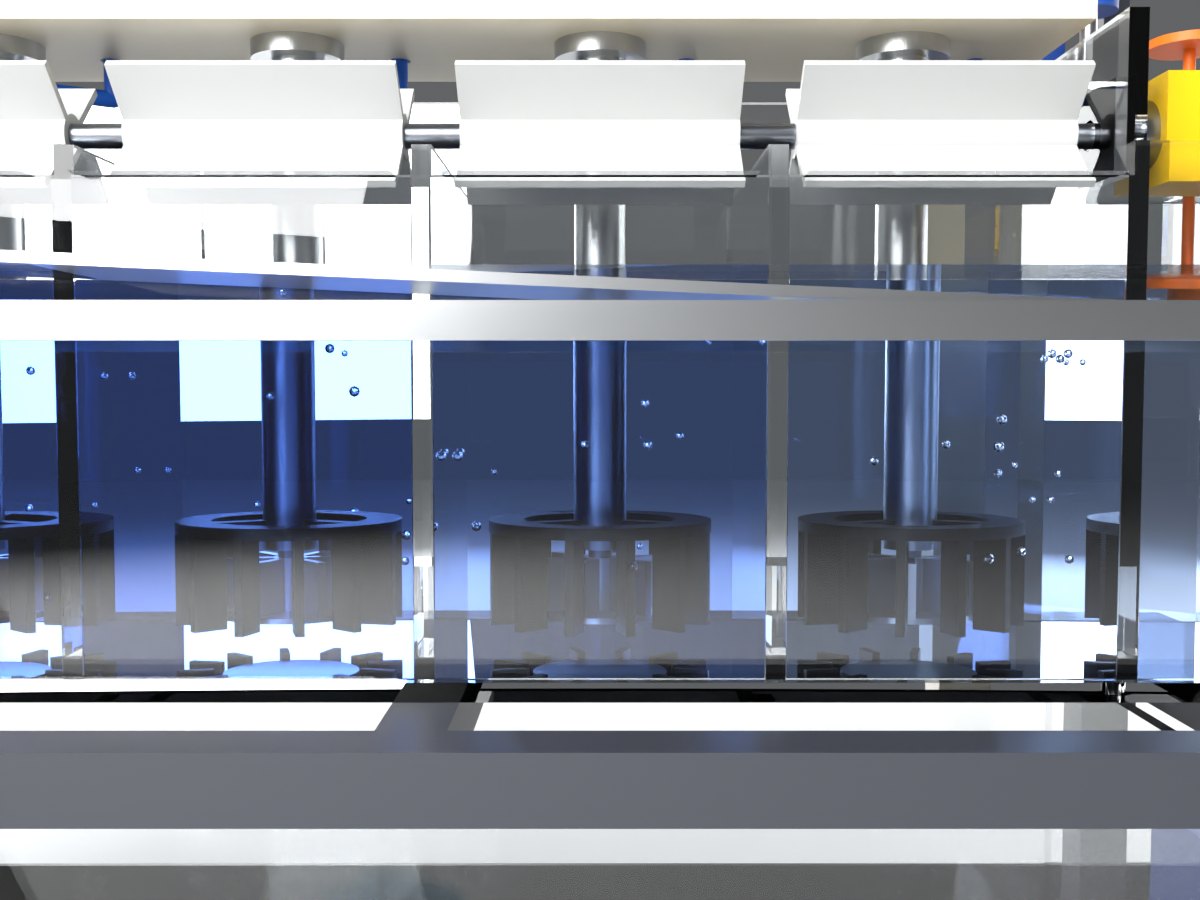
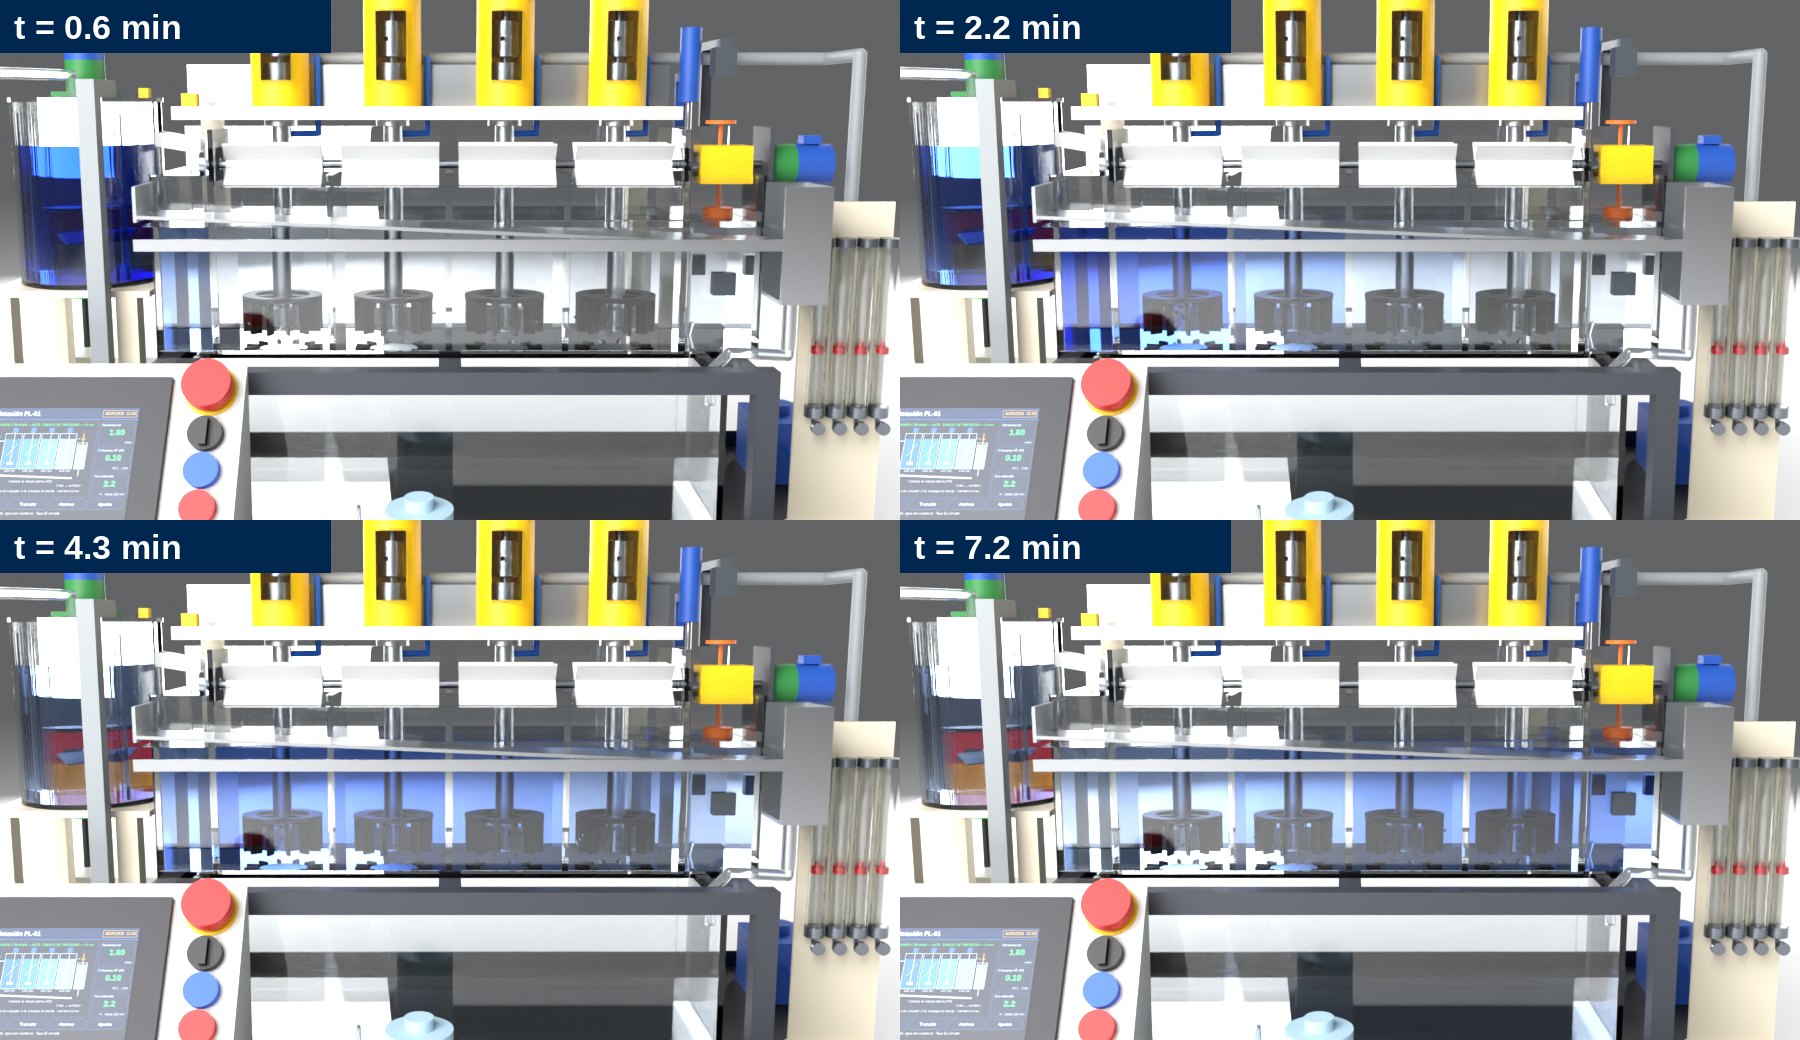
水だけで運転する4つの透明セル。回転するロータ、本物の気泡、ダートバルブを使ったPIによる液面制御、そしてバンクを流れていく染料パルスが見られます。

設計レビュー中
3Dビューア · FL-01
ドラッグ · ズーム · ポイントをタップ

操作

リアルタイム値

—

仕様

PMMAセル 100×120 × 4ロータ Ø46 · 900–1800 rpm空気 1–7 L/min/セルLIC-101 PI + ダートバルブ比色計 AT-101閉回路 12.5 L水のみ使用

実際のプロセス

浮遊選鉱では、気泡が有用鉱物(疎水性)の粒子を捕らえてフロスへ運び、フロスは精鉱としてあふれ出します。尾鉱はセルからセルへと流れます。パルプの液面が主な制御量です。

模型で再現できること

  • バンクの実際の水理:オーバーフロー、尾鉱、ダートバルブ。
  • 空気ホールドアップ:空気量を増やすと水位が上がる。
  • 染料トレーサによる直列槽モデル(RTD曲線)。
  • 薬剤もフロスも使わないため、教室でも清潔で安全。

学べること

  • 積分プロセスの液面制御(PIチューニング)。
  • 滞留時間 τ = V/Q と完全混合。
  • 計装:フロート、レーザ、面積流量計、比色計。
  • アラーム、カバーのインターロック、非常停止。
共通プラットフォーム

本物のエンジニアリングを、教室のスケールで

すべての模型が同じアーキテクチャを共有しています。一度覚えれば、ライン全体に応用できます。

本物の機構

本物の軸受、シャフト、設計計算した歯車、カップリング。パラメトリックCADで干渉ゼロを確認し、部品は3Dプリントで製作します。

制御とHMI

ESP32+7インチタッチHMI:手動・自動運転、シーケンス、アラーム、インターロック。Modbus RTU/TCPで三菱、シーメンスなどのPLCと接続できます。

安全第一

24 V DC SELV、インターロック付きガード、2チャンネル非常停止、表示灯、電子機器は水がかからない位置に配置。

デジタルツイン

各模型には実機と同じ物理モデルで動く3Dモデルがあり、遠隔授業、実習の準備、このWebサイトで活用できます。

設計データからのレンダリング

ギャラリー

各模型のCADモデルから直接レンダリングした画像です。

ロードマップ

今後の模型

LT-01

タンク液面制御

連結タンク、PIDループ、カスケード制御のチューニング。

CP-01

化学プロセス実習装置

薬液注入、pH、温度、インライン混合。

MP-01

モジュール式プラント全体

シックナーとSCADAで統合したライン。

プロセス実習室をお考えの教育機関の方へ

オーダーメイドの教育用模型、研修、教材を日本語・英語・スペイン語で提供します。

資料請求 →